Лабораторная работа №2. Исследование свойств звена при охвате его обратной связью.

Важно понимать, что при моделировании звеньев с обратной связью, нужно моделировать каждое звено по отдельности и связывать между собой в коде, так как они идут в структурной схеме. Таким образом можно будет избежать работы со сложными дифференциальными уравнениями и сильно упростить процесс моделирования.
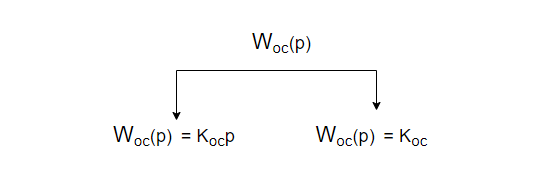
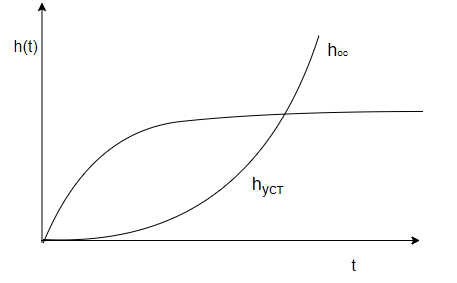
Существует два вида обратной связи: Гибкая и жестка обратная связь. Их отличие в том, что жесткая обратная связь работает все время действия системы, а гибкая обратная связь только во время переходного процесса.
Обозначения

k - является коэффициентом усиления.

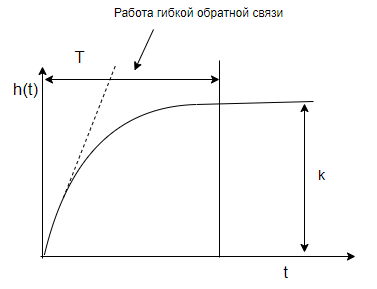
p - оператор дифференцирования. Берем производную. Ее геометрический смысл - tg угла α. Находим касательную

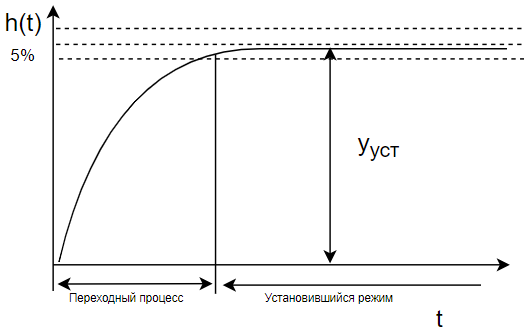
Система вошла в установившийся режим - это значит, что переходный процесс закончен и система практически не меняется, возможна инженерная ошибка в 5%.

В свою очередь, гибкая и жесткая обратная связь может быть положительной и отрицательной
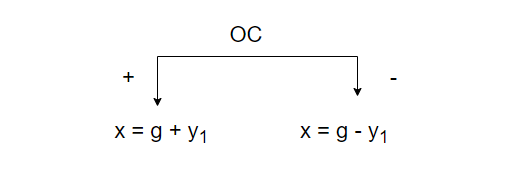

W ос(p) = k ос

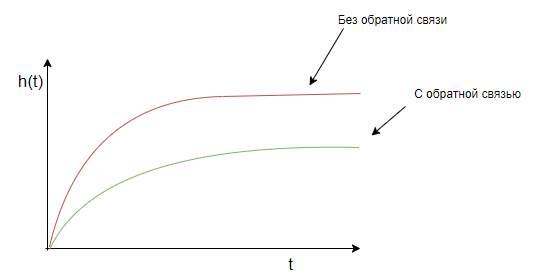
Жесткая обратная связь(ЖОС). При жесткой обратной связи y уст всегда будет разное, так как жесткая обратная связь действует и в переходном режиме, и в установившемся. Система работает всегда в k раз усиливая или ослабляя сигнал.

W ос(p) = k осp

Гибкая обратная связь(ГОС) - Гибкая обратная связь действует только в переходном режиме.

$$ y'_1 = { y_n - y_с \over \Delta t } $$

в уст = 0, так как yn = y c

Неустойчивая система

<script type="text/javascript" src="https://www.gstatic.com/charts/loader.js"> </script> <script type="text/javascript">google.charts.load('current', {'packages':['corechart']}); google.charts.load('current', {'packages':['corechart']});
google.charts.setOnLoadCallback(drawChart);
function drawChart(){
var dt=0.11;
var t1=-0.1;
var t2=3;
var k=1;
var k1,k2,k3,k4;
var z1,z2;
var y,x;
var w;
var a0,a1,b0;
y=0;
z1=0;
z2=0;
x=0;
a0=1/(t2*t2);
a1=t1/(t2*t2);
b0=k/(t2*t2);
var A=new Array(['X', 'Переходная функция']);
var i=1;
while(x < 250){
k1=dt*(-a0*y+b0);
k2=dt*(-a0*(y+k1/2)+b0);
k3=dt*(-a0*(y+k2/2)+b0);
k4=dt*(-a0*(y+k3)+b0);
z2=z2+1/6*(k1+2*k2+2*k3+k4);
w=-a1*y+z2;
k1=dt*(-a1*y+z2);
k2=dt*(-a1*(y+k1/2)+z2);
k3=dt*(-a1*(y+k2/2)+z2);
k4=dt*(-a1*(y+k3)+z2);
z1=z1+1/6*(k1+2*k2+2*k3+k4);
y=z1;
A[i]=[x,w];
x=x+dt;
i++;
} var data = google.visualization.arrayToDataTable(A);
var options = {
curveType: 'function',
legend: { position: 'bottom' }
};
var chart = new google.visualization.LineChart(document.getElementById('NotSustSystemExample'));
chart.draw(data, options);
}
</script>
<div id="NotSustSystemExample"></div>

Система на границе устойчивости

<script type="text/javascript" src="https://www.gstatic.com/charts/loader.js"> </script> <script type="text/javascript">google.charts.load('current', {'packages':['corechart']}); google.charts.setOnLoadCallback(drawChart);
function drawChart(){
var T2 = 4, T1 = 10, k = 10, k2=-1;
var sigma = 0.005, dt, L;
dt=1.0/(1+Math.max(T2*T2,T1+k*k2)*Math.sqrt(2*sigma));
L=6*3.14*T2 / Math.sqrt(1-(2*T2/(T1+k*k2))*(2*T2/(T1+k*k2)));
var That = T1+k*k2;
var k1,k2,k3,k4;
var m1,m2,m3,m4;
var y,z;
var x;
var w;
var a0,a1,b0;
y=0;
z=0;
x=0;
a0=1/(T2*T2);
a1=That/(T2*T2);
b0=k/(T2*T2);
g=1;
a0=1/(T2*T2);
a1=That/(T2*T2);
b0=k/(T2*T2);
var A=new Array(['X', 'Переходная функция']);
var i=1;
while(x < 250){
k1 = z*dt;
m1 = (-a0*y-a1*z+b0*g)*dt;
k2 = (z+m1/2)*dt;
m2 = (-a0*(y+k1/2)-a1*(z+m1/2)+b0*g)*dt;
k3 = (z+m2/2)*dt;
m3 = (-a0*(y+k2/2)-a1*(z+m2/2)+b0*g)*dt;
k4 = (z+m3)*dt;
m4 = (-a0*(y+k3)-a1*(z+m3)+b0*g)*dt;
y=y+1/6*(k1+2*k2+2*k3+k4);
z=z+1/6*(m1+2*m2+2*m3+m4);
A[i]=[x,z];
x=x+dt;
i++;
}
var data = google.visualization.arrayToDataTable(A);
var options = {
curveType: 'function',
legend: { position: 'bottom' }
};
var chart = new google.visualization.LineChart(document.getElementById('BorderOfStabilExample'));
chart.draw(data, options);
} </script > <div id="BorderOfStabilExample"></div>

Устойчивая система

<script type="text/javascript" src="https://www.gstatic.com/charts/loader.js"> </script> <script type="text/javascript">google.charts.load('current', {'packages':['corechart']}); google.charts.setOnLoadCallback(drawChart);
function drawChart(){
var dt=1;
var y,x;
var w;
y=0;
x=0;
var A=new Array(['X','Переходная функция']);
var i=1;
while(x < 193){
y=1-Math.exp(-0.02*x)*(Math.cos(0.1*x)+0.2*Math.sin(0.1*x));
A[i]=[x,y];
x=x+dt;
i++;
}
var data = google.visualization.arrayToDataTable(A);
var options = {
curveType: 'function',
legend: { position: 'bottom' }
};
var chart = new google.visualization.LineChart(document.getElementById('SustSystemExample'));
chart.draw(data, options);
}
</script>
<div id="SustSystemExample"></div>


Суть теоремы Ляпунова

Корни характеристического уравнения всегда можно отложить на комплексной плоскости:
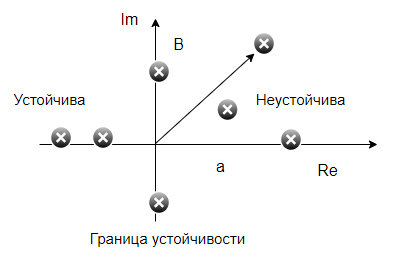
Об устойчивости системы можно судить по корням характеристического уравнения.

  1. P1,2 = α = βj
  2. α = 0 => числа мнимые
  3. β = 0 => числа действительное

В всех случаях α должна быть < 0. Действительная часть должна быть отрицательной. Достаточно одного нулевого корня, чтобы система встала на границе устойчивости. И если есть хотя бы один положительный корень(он даст экспоненту растущую вверх), тогда система будет неустойчива.

$$ W(p) = { k(p) \over (p - p_1)(p-p_2)...(p-p_n), p_i < 0 } = > $$
  1. ai > 0 система устойчива (от 0 до n)
  2. ai = 0 граница устойчивости системы
  3. ai < 0 система неустойчива
Данные условия действуют для систем 1-го и 2-го порядка и являются необходимыми и достаточными условиями. Для систем 3 порядка этого недостаточно, но обязательно.

Жесткая обратная связь


Рассмотрим жесткую положительную и жесткую отрицательную обратную связь. Как мы помним W ос(p) = k ос

$$ W_p(p) = { k \over T_p + 1 } $$

Жесткая Отрицательная обратная связь(ЖООС):

$$ W_з(p) = {Wp(p) \over 1 + W_{ос}(p)W_{p}(p)} = {{k \over Tp+1 } \over 1+ {kk_{ос} \over Tp+1 }} = {k \over Tp + 1 + kk_{ос}} = {\hat{k} \over \hat{T}p+1}$$

В данном случае характер не изменится; устойчивость изменится. T и k уменьшаются при увеличении kос.
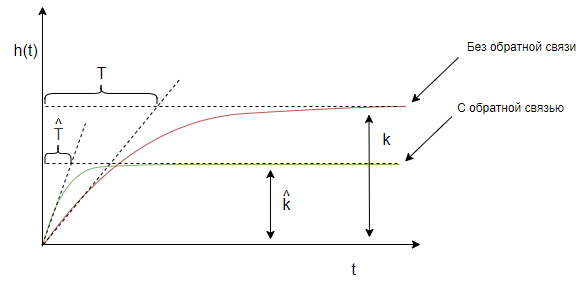
$$ \hat{T} = {T \over 1+kk_{ос} } $$ $$ \hat{k} = {k \over 1+kk_{ос} } $$
$$ k < \hat{k} $$ $$ \hat{T} < T $$

Жесткая Положительная обратная связь(ЖПОС):

$$ W_з(p) = {Wp(p) \over 1 - W_{ос}(p)W_{p}(p)} = {{k \over Tp+1 } \over 1-{kk_{ос} \over Tp+1 }} = {k \over Tp+1-kk_{ос}} $$

Рассмотрим 3 варианта: T - kkос > 0; T - kkос = 0; T - kkос < 0;


1 - kkос > 0;
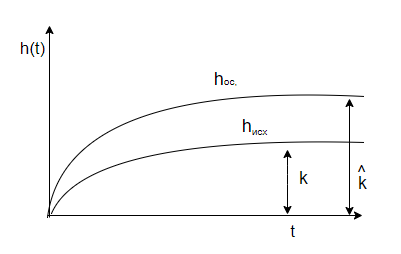
$$ k_{ос} < {1 \over k}; $$ $$W_з(p) = { \hat{k} \over \hat{T}p+1}; $$ $$\hat{k} = {k \over 1 - kk_{ос}}; $$ $$\hat{T} = {T \over 1 - kk_{ос}}; $$ $$p_1 = -{1 \over \hat{T}} < 0 $$ $$ \text{Характер не меняется, система устойчива.} $$

1 - kkос = 0;

$$ k_{ос} = {1 \over k};$$ $$ W_з(p) = {k \over Tp}; $$ $$ p = 0; T_p = 0 $$ $$ \text{Характер системы изменился, система на границе устойчивости.} $$

1 - kkос < 0;

$$ W_з(з) = {\hat{k} \over \hat{T}p+1}; $$ $$ \hat{T} < 0; p_1 = -{1 \over \hat{T}} > 0 $$ $$ \text{Характер системы не изменился, система неустойчива.} $$

Гибкая обратная связь


Рассмотрим гибкую положительную и гибкую отрицательную обратную связь. Как мы помним W ос(p) = k осp

$$ W_p(p) = { k \over T_p + 1 } $$

Гибкая Отрицательная обратная связь(ГООС):
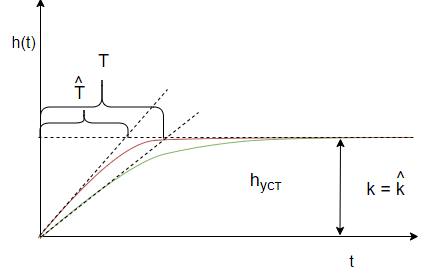
$$ W_з(p) = {{k \over Tp+1} \over 1 + {k \over Tp + 1 } k_{ос}p} = {k \over Tp + 1 + kk_{oc}p +1 } = {k \over (T + kk_{oc})p + 1} = {k \over \hat{T}p + 1 }; $$ $$ k = const; \hat{T} = T + kk_{oc} $$ $$ \hat{T} > T_1 $$ $$ 0 < k_{oc} < \infty \text{ - характер не изменился} $$ $$ p = -{1 \over T} < 0 \text{ - система устойчива}$$ $$ \text{Характер системы не изменится, система устойчива} $$

Гибкая Положительная обратная связь(ГПОС):

$$ W_з(p) = {Wp(p) \over 1 - W_{p}(p)W_{ос}(p)} = {{k \over Tp+1} \over 1 - {k_{oc} \over Tp + 1 }} = {k \over (T - kk_{oc})p+1} $$

Рассмотрим 3 варианта: T - kkос > 0; T - kkос = 0; T - kkос < 0;


T - kkос > 0;
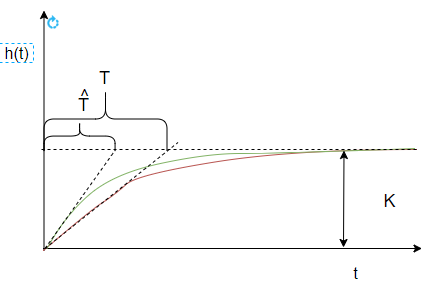
$$ T - kk_{oc} > 0; W_з(p) = {k \over Tp+1}$$ $$ \hat{T} = T - kk_{oc} > 0 \text{ - характер не изменится } $$ $$ p_1 = -{1 \over \hat{T}} < 0 \text{ - система устойчива}$$ $$ \hat{T} < T \text{ - инертность уменьшится}$$ $$ \text{Характер не меняется, система устойчива} $$

T - kkос = 0;

$$ T -kk_{oc} = 0; $$ $$ k_{oc} = {T \over k}; W_з(p) = k \text{<- усиливающее звено; Характер звена изменится.} $$ $$ h(t) = k*1(t) $$ $$ \text{Характер системы изменился, система устойчива.} $$

Из-за погрешности численного дифференцирования при моделировании гибкой обратной связи получить h(t) усиливающего звена практически невозможно. Поэтому g(t) = sin(t); h(t) должна будет являться совпадающей по периоду колебаний и с амплитудой в k раз больше.


T - kkос < 0;
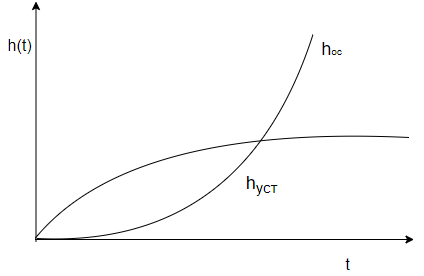
$$ T-kk_{oc} < 0 $$ $$ k_{oc} > {T \over k} $$ $$ W_з(p) = {k \over \hat{T}p+1} \text{ Характер системы не изменится} $$ $$ \hat{T} < 0 $$ $$ p_1 = - {1\over \hat{T}} => p_1>0 \text{ Система не устойчива} $$ $$ \text{Характер системы не изменился, система неустойчива.} $$

Пример выполнения

$$ W(p) = { k \over T_2^2 p^2 + T_1p+1}$$ $$ k = 10 $$ $$ T_1 = 10 $$ $$ T_2 = 4 $$

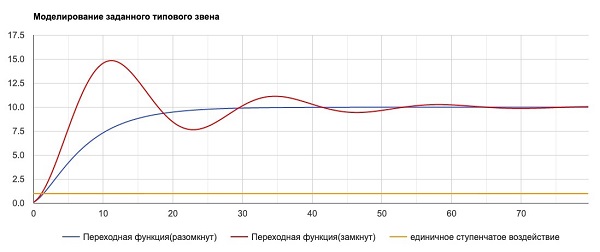
Исследование инерционного звена второго порядка при охвате его гибкой отрицательной связью

При воздействии гибкой отрицательной связи передаточная функция замкнутой системы равна:

$$ W_{зам}(p) = { W_р \over 1 + W_{ос} * W_р }$$

Исследуем инерционное звено второго порядка на изменение параметров при воздействии на него гибкой отрицательной связи:

$$ W_{зам}(p) = {{k \over T_2^2 p^2 + T_1p+1} \over {k \over 1+ T_2^2 p^2 + T_1p+1k_2p}} = { k \over (T_2^2 p^2 + T_1p+1)(1+ {k*k_2p \over T_2^2 p^2 + T_1p+1}) } $$
$$ W_{зам}(p) = {k \over T_2^2 p^2 + T_1p + 1 + kk_2p} $$ $$ W_{зам}(p) = {k \over T_2^2 p^2 + (T_1 + kk_2)p + 1} $$ $$ \hat{T} = T_1 + kk_2 $$

Сравнивая передаточные функции Wзам(p) и Wиск(p) видим, что характер Wиск(p) после охвата его гибкой отрицательной обратной связью не изменился, но изменился параметр:

$$ \hat{T}_1 > T_1 при 0 < k_2 < \infty $$

Исследуем звено замкнутой системы на устойчивость.

$$ W_{зам}(p) = { k \over T_2^2 p^2 + \hat{T}p+1} $$ $$ \text{Решим характеристическое уравнение:} T_2^2 p^2 + \hat{T}p+1 = 0 $$ $$ Д = \hat{T}^2 + 4T_2^2>0 < k_2 < \infty \text{, следовательно, характер не изменится} $$ $$ P_{1,2} = {-\hat{T} \pm \sqrt{\hat{T}^2 - 4T_2^2} \over 2} $$ $$ \hat{T} = 10 + 10k_2 $$ $$ P_{1,2} = {-10-10k_2 \pm \sqrt{(10+10k_2)^2-64} \over 2}$$ $$ P_{1,2} = { -5-5k_2 \pm \sqrt{(5+5k_2)^2 -16}} $$ $$ P_{1,2} = { -(5k_2 + 5) \pm \sqrt{(5k_2 + 5)^2 -16}} < 0 $$ $$ P_{1} = { -(5k_2 + 5) - \sqrt{(5k_2 + 5)^2 -16}} < 0 $$ $$ P_{2} = { -(5k_2 + 5) + \sqrt{(5k_2 + 5)^2 -16}} < 0 $$ $$ \text{Система устойчива при любом k2 из интервала от} (0; \infty),\text{ так как } p_{1,2}< 0 $$

Т.е. при обхвате инерционного звена второго порядка гибкой Отрицательной Обратной Связью устойчивость звена не нарушается.

Исследование инерционное звено второго порядка при охвате его гибкой положительной связью

При воздействии гибкой положительной связи передаточная функция замкнутой системы равна:

$$ W_{зам}(p) = { W_р \over 1 - W_{ос} * W_р }$$

Исследуем инерционное звено второго порядка на изменение параметров при воздействии на него гибкой положительной связи:

$$ W_{зам}(p) = {{k \over T_2^2 p^2 + T_1p+1} \over {k \over 1 - T_2^2 p^2 + T_1p+1k_2p}} = { k \over (T_2^2 p^2 + T_1p+1)(1 - {k*k_2p \over T_2^2 p^2 + T_1p+1}) } $$
$$ W_{зам}(p) = {k \over T_2^2 p^2 + T_1p + 1 - kk_2p} $$ $$ W_{зам}(p) = {k \over T_2^2 p^2 + (T_1 - kk_2)p + 1} $$ $$ \hat{T} = T_1 - kk_2 $$
$$ W_{зам}(p) = { k \over T_2^2 p^2 + \hat{T}p+1} $$ $$ \text{Решим характеристическое уравнение:} T_2^2 p^2 + \hat{T}p+1 = 0 $$ $$ Д = \hat{T}^2 + 4T_2^2 = (T_1 - kk_2)^2 - 4T_2^2 $$ $$ P_{1,2} = {-\hat{T} \pm \sqrt{(T_1 - kk_2)^2 -4T_2^2} \over 2} $$

В зависимость от коэффициента k2 система может быть устойчива, не устойчива и находится на границе устойчивости, кроме того изменять свой характер. Поскольку характер звена зависит от D, то
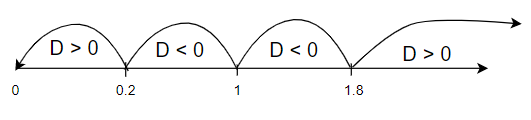
$$ D = \hat{T} + 4T_2^2 = (T_1 - kk_2)^2 - 4T_2^2 = 0 $$

Выбираем k2 из требуемого диапазона, который описан ниже

Рассмотрим варианты:
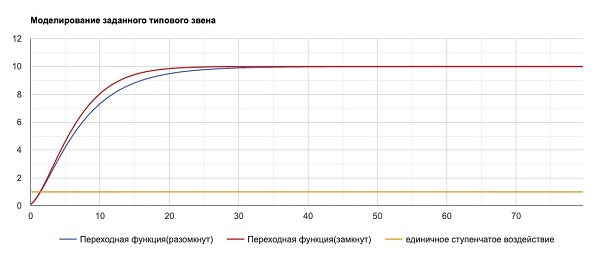
$$ 1. 0 < k_2 < {T_1 -2T_2 \over k}; D > 0 \Rightarrow \text{корни действительные и отрицательные, следовательно,} $$ $$ \text{система устойчива и не изменяет свой характер.} $$ $$ \text{Уменьшается время переходного процесса} \hat{T_1} < T_1$$ $$ 0 < k_2 < {10 - 8 \over 10} $$ $$ 0 < k_2 < 0.2 $$
$$ 2. {T_1 - 2T_2 \over k} < k_2 < {T_1 \over k} $$ $$ D < 0, \ тогда $$ $$ p_{1,2} = { -\hat{T} \pm \sqrt{\hat{T} - 4T_2^2} \over 2} = \alpha \pm j\beta $$ $$ y = e^{\alpha t}(C_1cos \beta t + C_2sin \beta t) $$ $$ 0.2 < k_2 < 1 $$ $$ \text{Система приобретает колебательный характер. Так как} a < 0 \Rightarrow система \ устойчива $$
$$ 3. T_1 - kk_2 = 0, k_2 = {T_1 \over k} $$ $$ k_2 = 1 $$ $$ W_{зам}(p) = {k \over T_2^2p^2 + (T_1 - kk_2)p+1} = {k \over T_2^2p^2 +1} $$

Система представляет собой консервативное звено. Система находится на границе устойчивости, наблюдается незатухающие гармонические колебания, так как

$$ p_{1,2} = \pm j \beta \text{ Чисто мнимые корни,} $$ $$ \alpha = 0 \text{ и } y(t) = C_1cos \beta t + C_2 sin \beta t $$
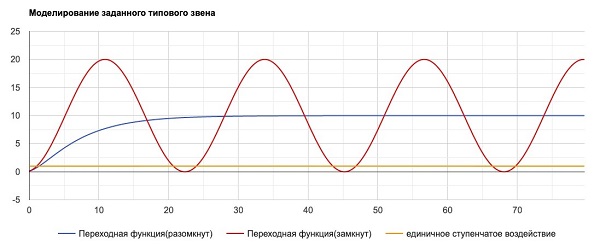
$$ 4. {T_1 \over k} < k_2 < {T_1 + 2T_2 \over k} $$ $$ 1 < k_2 < 1.8 $$ $$ D < 0, тогда $$ $$ p_{1,2} = {-\hat{T} \pm \sqrt{ \hat{T} - 4T_2^2}} = \alpha \pm j \beta $$ $$ $$

Система представляет собой консервативное звено. Система находится на границе устойчивости, наблюдается незатухающие гармонические колебания, так как

$$ p_{1,2} = \pm j \beta \text{ Чисто мнимые корни,} $$ $$ y = e^{\alpha t} C_1cos \beta t + C_2 sin \beta t$$

Система приобретает колебательный характер. Так как α>0=> система не устойчива.
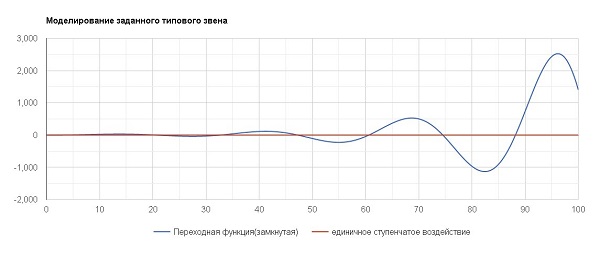
$$ {T_1 + 2T_2 \over k} < k_2 < \infty; D > 0 $$

корни действительные и один из них положителен, следовательно, система не устойчива и не изменяет свой характер.

$$ 1 < k_2 < \infty $$ $$ \text{Увеличивается время переходного процесс } \hat{T}_1 < T_1$$
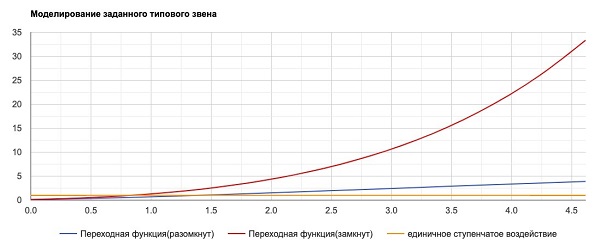
Исследование инерционное звено второго порядка при охвате его гибкой положительной связью

Выбор шага интегрирования при численном интегрировании дифференциальных уравнений автоматических систем можно провести по следующей приближенной методике. Так

$$ \Delta t \le { 1 \over |p_{max}|} * \sqrt{2 \sigma} $$ $$ где \sigma - \text{относительная допустимая методическая погрешность,} $$ $$ \text{задаваемая из практических соображений, выберем } \sigma = 0.005 $$

Величина pmax для линейного дифференциального уравнения с постоянными коэффициентами является наибольшим по абсолютной величине корнем характеристического уравнения. Корни характеристического уравнения зависят от параметра k2 и типа обратной связи (положительная или отрицательная). При выборе интервала интегрирования L исходят из того, что при неудачном назначении величины L затруднительно показать требуемые параметры переходного процесса. Приближенно интервал интегрирования L можно оценить:

Рассмотрим выбор шага и интервала интегрирования для отрицательной обратной связи при k2=1.

$$ a_1 = 10 + 10k_2 = 20 $$ $$ \Delta t = { 1 \over |1+ {max(16*10 + 10k_2) \over 1}|} * \sqrt{0.005 * 2} $$ $$ L = {6 \pi T \over \sqrt{1 - \xi^2}} $$ $$ W = {k \over T^2p^2 + 2 \xi Tp+1}\text{ - в общем виде} $$ $$ \hat{T} = 2 \xi T_2$$ $$ \xi = {2T_2 \over T_1 + kk_2} $$ $$ L = 82 $$

Положительная Обратная Связь

Рассмотрим выбор шага и интервала интегрирования для положительной обратной связи

$$ \hat{T} = T_1 - kk_2 $$
$$ \Delta t = {1 \over |1 + {max(T_2^2|kk_2|) \over 0}|} * \sqrt{2} $$ $$ L = {6 \pi T \over \sqrt{1 - ({2T_2 \over T_1 - kk_2})}} $$
$$ \hat{T} = T_1 \pm kk_2 $$ $$ W = {k \over T_2^2p^2 + \hat{T}p + 1} = {y \over g} $$ $$ (T_2^2p^2 + \hat{T}p + 1)y = kg $$ $$ T_2^2p^2{d^2y \over dt^2} + \hat{T}{dy \over dt} + y = kg $$ $$ n = 2 \ \ m=0 $$ $$ a_2 = 1 \ b_0 = {k \over T_2^2} $$ $$ a_1 = {\hat{T} \over T_2^2} $$ $$ a_0 = {1 \over T_2^2} $$ $$ y'' + a_1y' + a_0y = b_0g $$ $$ y'' = -a_1y' - a_0y + b_0g $$ $$ y'' = y_2 $$ $$ y = y_1 $$ $$ x_1 = y' $$ $$ x_2 = y'' = x_1^1 $$ $$ 1) x_2 = -a_1x_1 - a_0y + b_0g $$ $$ 2) x_1^1 = x_2 $$ $$ \begin{cases} z_1 = y \\ z_2 = \dot{y} \end{cases} $$ $$ \begin{cases} \dot{z_1} = \dot{y} = z_2 \\ \dot{z_2} = \ddot{y} = -a_1\dot{y} - a_0y + b_0g \end{cases} $$ $$ \begin{cases} \dot{z_1} = z_2 \\ \dot{z_2} = -a_1 \dot{z_2} -a_0 z_1 + b_0g \end{cases} $$ $$ \text{пусть } y = z_1, z=z_2 $$ $$ \begin{cases} \dot{y} = z \\ \dot{z} = -a_0 y - a_1y + b_0g \end{cases} $$ $$ (\Delta t = \Delta x) $$ $$ k_1 = z * \Delta x $$ $$ m_1 = (-a_0y - a_1z + b_0g) * \Delta x $$ $$ k_2 = (z + {m_1 \over 2}) * \Delta x $$ $$ m_2 = (-a_0(y+{k_1 \over 2}) - a_1(z+ {m_1 \over 2}) + b_0g ) * \Delta x $$ $$ k_3 = (z + {m_2 \over 2}) * \Delta x $$ $$ m_3 = (-a_0(y+{k_2 \over 2}) - a_1(z+ {m_2 \over 2}) + b_0g ) * \Delta x $$ $$ k_4 = (z+m_3) * \Delta x $$ $$ m_4 = (-a_0(y+k_3) -a_1(z+m_3) + b_0g) * \Delta x $$ $$ y_{k+1} = y_k + {1 \over 6}(k_1 + 2k_2 + 2k_3 + k_4) $$ $$ z_{k+1} = z_k + {1 \over 6}(m_1 + 2m_2 + 2m_3 + m_4) $$